


Pri načrtovanju projekta avtomatizacije, ki vključuje premikajoče se predmete ali nekakšno funkcijo ponavljajočega se gibanja, bo projektu koristila vključitev robotov. Izbira prave vrste robota bo zmanjšala stroške načrtovanja in povečala stopnjo uspešnosti. Enostavne aplikacije uporabljajo samo nabor ponavljajočih se programiranih gibov, vendar dodajanje sistema strojnega vida ali dodajanje nabora naprav za zaznavanje polja, povezanih s krmilnim sistemom robota, lahko robotu omogoči doseganje prilagodljivega gibanja, ki lahko spremeni dejansko gibanje robot.
Prodajalci robotov lahko uporabnikom pomagajo pri izbiri sistemov z zmožnostmi določanja položaja. Na internetu je veliko videoposnetkov, ki prikazujejo robotske sisteme v različnih gibih, zato ne pozabite, da pri gledanju teh videoposnetkov, če so od proizvajalca, robot v videu običajno deluje na meji svoje zmogljivosti. Toda v praktični uporabi ni mogoče, da bi robot neprekinjeno deloval, ko je njegova zmogljivost na meji.
Mnogi proizvajalci robotov ponujajo programsko opremo za modeliranje in simulacijo, ki strankam pomaga izbrati robota, ki najbolje ustreza njihovim potrebam. "LOSTPED" pomaga definirati informacije, potrebne za razvoj robotskih parametrov, obremenitev, trend, hitrost, delovanje, natančnost, okolje in cikel nalog so podatkovne točke, potrebne za pravilno načrtovanje in načrtovanje robotskega sistema ali katere koli aplikacije za nadzor gibanja.
Obstaja več splošnih vrst robotov, ki jih lahko izbere stranka. Vsak robot ima nekaj dodatnih funkcij za prilagoditev aplikacije glede na zahteve stranke.
Robot z več sklepi
Ko večina ljudi pomisli na industrijske robote, si predstavlja nekakšnega robota z več členki. Ta vrsta robota se pogosto pojavlja v televizijskih oglasih in videoposnetkih, povezanih z industrijo. Ni stroge definicije večzglobnega robota, ki je opisan kot tisti, ki ima fiksno podlago s 4 do 6 osmi sklepov. Pravzaprav obstajajo zgibni roboti z le 2 in celo 10 osmi. Poleg tega lahko robotska roka End Tool (EOAT) zagotovi več možnosti gibanja. Standardna značilnost robotov z več sklepi je njihova sposobnost delovanja v 3D prostoru ali delovnem prostoru. Največji delovni prostor večzgibnega robota je podoben krogli in običajno določa točke v prostoru s pomočjo polarnega koordinatnega sistema.
Robot z več sklepi se pogosto uporablja zaradi velikega delovnega območja, saj lahko končno orodje robotske roke postavi na skoraj neskončno število ravnin pod skoraj katerim koli kotom. Na primer, pri varjenju je robot z več sklepi, ki uporablja eno ali drugo tehniko varjenja, bolj zvezen in ponovljiv kot človek. Ko je obdelovanec v fiksnem položaju, lahko varilna šoba natančno določi optimalno razdaljo, kot in hitrost. Tudi če obdelovanec ni pravokoten na osnovo robota, lahko robot uporabi 3D laser in strojni vid za natančno in ponovljivo kontrolo. Druge uporabe večzglobnih robotov vključujejo barvanje, vrtanje, narezovanje, rezanje, pobiranje in nameščanje, ravnanje z materialom, pakiranje in sestavljanje.
Med vrstami robotov, obravnavanimi v tem dokumentu, so roboti z več sklepi dražji. Programiranje preprostih gibov robota z več sklepi je običajno mogoče doseči z neposrednim učenjem točk in dejanj, zapleteno pozicioniranje pa zahteva pisanje kode za krmilnik. Delavci na terenu lahko spremenijo ali natančno nastavijo položaj robota.
SCARA robot
Robot z robotsko roko za selektivno skladnost (SCARA) ima trdno podlago v fiksnem položaju, njegova robotska roka je pritrjena na osi z, medtem ko se vrti v osi xy. Na sredini robotove roke je dodatni spoj osi xy, linearni aktuator na koncu roke poskrbi, da se os Z premakne za 90 stopinj glede na osnovno ravnino, linearni aktuator pa ima dodatno os θ. Tako ima robot scara skupno štiri osi. Robot SCARA v marsičem posnema gibanje človeške roke, največji delovni prostor robota pa je enakovreden delu cilindra.
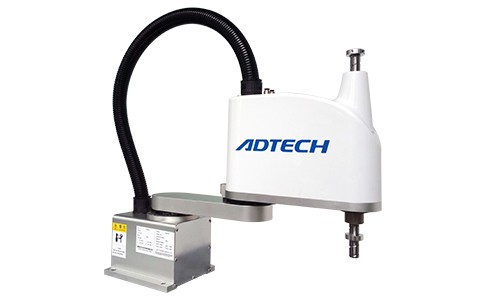
Med delovanjem lahko robotska roka SCARA deluje pri visoki hitrosti, hkrati pa ohranja visoko natančnost pozicioniranja. Če so vse delovne ravnine med seboj vzporedne, je rokovanje z materialom in sestavljanje izdelka pogosto mogoče izvesti z uporabo robotske roke SCARA. Uporaba pomičnega laserja na koncu orodja omogoča visokohitrostne funkcije kubičnega koordinatnega merilnega instrumenta (CMM) na tekočem traku. Robot SCARA, opremljen s sistemom strojnega vida, lahko opravi natančen brezkontaktni pregled. Namestitev laserjev, plazemskih rezalnikov in usmerjevalnikov na koncu orodja robotske roke omogoča natančno jedkanje, rezanje in rezkanje.
Teža predmeta, ki ga nosi robot SCARA, ustvarja radialne obremenitve na njegovih rotirajočih sklepih, zato morajo biti njegovi ležaji dovolj močni, da v celoti delujejo v pričakovani življenjski dobi robota. Zagon obremenitve robota SCARA ne sme biti tako visok, da se motorji upočasnijo in se roka neha premikati.
Pravokotni koordinatni robot
Kartezični roboti lahko pogosto prenesejo težje obremenitve kot roboti z več sklepi ali roboti SCARA po nižji ceni. Robot s pravokotnimi koordinatami uporablja strukturo okvirja za porazdelitev teže bremena (SL. 3). Kartezični robot se premika linearno po oseh x, y in z, prav tako pa se mora premikati znotraj okvira, ki je lahko dolg na stotine ali tisoče metrov ali čevljev. Okvir je lahko standardni ali polstandardni linearni drsnik in kroglični vijak, takšna arhitektura omogoča, da pravokotni koordinatni tip robota po potrebi spremeni namen. Delovni prostor robota kartezičnega koordinatnega tipa je podoben pravokotniku in za pozicioniranje uporablja kartezični koordinatni sistem.
Roboti s pravokotnimi koordinatami se pogosto uporabljajo za pobiranje in polaganje izdelkov, pa tudi za nanašanje tesnil, krmiljenje usmerjevalnikov, laserjev in strojev za rezanje s plazmo ali kakršno koli gibanje, primerno za delovni prostor robota.
Delta robot
Robot Delta ima tri vzporedne nize rok in rotacijske ali linearne aktuatorje. Ko na aktuator deluje sila, se končni efektor premika po oseh x, y in z, vendar se ne vrti. Robot Delta je zasnovan za pobiranje in odlaganje lahkih tovorov, druge uporabe pa vključujejo 3D-tiskanje, kirurgijo in sestavljanje. Roboti Delta uporabljajo lahke roke, ki imajo zelo malo vztrajnosti in se premikajo zelo hitro. Za razliko od manipulatorja se lahko robot Delta v svojem delovnem prostoru premika 360-stopinjsko krožno.