


Zdaj se proizvodna podjetja obračajo k inteligentni proizvodnji in uvedba industrijskih robotov je izbira večine ljudi. Tipične uporabe industrijskih robotov vključujejo varjenje, barvanje, sestavljanje, zbiranje in namestitev (npr. pakiranje, paletiranje in SMT), pregledovanje in testiranje izdelkov; Vsa dela so opravljena z učinkovitostjo, vzdržljivostjo, hitrostjo in natančnostjo. Tehnologija industrijske robotike se hitro spreminja in z leti dosega neverjeten napredek, od običajnih poberi in postavi do visoko natančnih robotov za sodelovanje.
V tovarniških prostorih ne boste videli robotov, ki tečejo ali skačejo kot roboti Boston Dynamics. Videli pa boste, da delujejo brezhibno in delavce osvobodijo nevarnih, dolgočasnih in ponavljajočih se nalog.
Pred kratkim je Nacionalni inštitut za standarde in tehnologijo ZDA identificiral štiri vrste robotov, ki so najbolj pomembni za proizvodno industrijo, kot so zglobni roboti, roboti SCARA, kartezični roboti in sodelovalni roboti.
Prvič. Zgibni robot
Zgibni roboti so roboti, ki imajo zgibno dvočlensko postavitev, podobno našim človeškim rokam. Zgibne robote je mogoče razvrstiti glede na to, koliko točk vrtenja imajo, pri čemer imajo nekatere naprave do sedem prostostnih stopenj. Mehanska kompleksnost teh enot jih naredi relativno drage in nekoliko počasnejše od drugih vrst.
Glede na InteractAnalysis ostajajo zglobni roboti daleč največja vrsta robotov. Zgibni roboti so leta 2019 predstavljali 59,6 odstotka svetovnih pošiljk, do leta 2023 pa naj bi predstavljali 57,5 odstotka celotnega trga.
Prednost zgibnih robotov je, da lahko zaobidejo ovire, ki bi blokirale druge vrste robotov. Te naprave so morda najpogostejša vrsta, ki se danes uporablja. Uporabljajo se lahko za: vzemi in postavi, razdeljevanje, pakiranje, dele in varjenje itd.
drugič Robot SCARA
Roboti SCARA, vodoravni večzgibni robotski roboti z roko, se lahko premikajo vzdolž osi x in y, vendar so roke toge v smeri osi Z in zaklenjene vzdolž osi z. Posledično ima robot SCARA selektivno skladnost, kar ima prednosti pri nekaterih postopkih sestavljanja, kot je vstavljanje okroglega zatiča v okroglo luknjo.
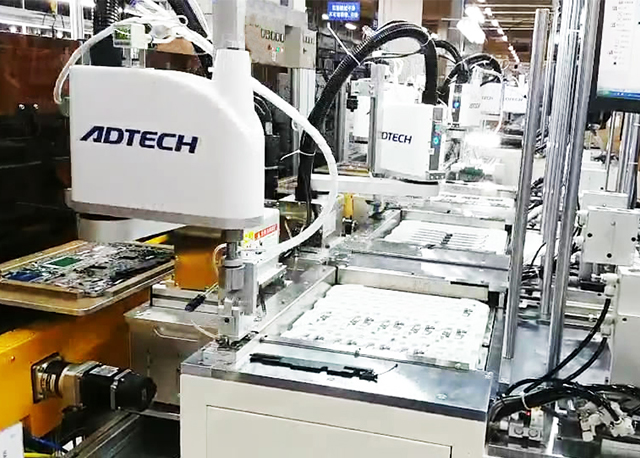
SCARA robot, foto: ADTECH
Manjša svoboda SCARA pomeni manj motorjev, enostavnejše krmilne izračune in krmilne algoritme ter manjšo potrebo po moči računalnika. Med osnovo in delom, ki ga je treba zgraditi, je manj osi, kar pomeni tudi zmanjšanje kumulativne napake.
Pomemben dejavnik pri robotiki tovarniških tal je, kako daleč lahko robot dela od podstavka v primerjavi s površino na tleh, ki jo zaseda sam podstavek, SCARA pa je v tem pogledu zelo ugodna, saj običajno zavzame manj prostora v tovarniških tleh.
Čeprav je stroj SCARA razmeroma omejen, je na splošno hitrejši, cenejši, natančnejši in lažji za nadzor robota.
Tretjič. Kartezijanski roboti
Kartezični robot, znan tudi kot kartezični robot, se lahko premika neposredno po treh oseh (dolžina, širina in višina). Zaradi inherentne robustnosti te konstrukcije se lahko uporablja pod največjimi obremenitvami.
Razlika med kartezičnimi roboti in roboti SCARA je v zmožnosti premikanja po osi z. V primerjavi z obema bo odziv SCARA hitrejši, oprema bo razmeroma čista, njegov enosedežni namestitveni sedež zahteva majhen odtis, tako da je lahko preprostejši, neoviran način namestitve. Po drugi strani pa bi bil SCARA dražji od tradicionalne kartezične robotske roke, programska oprema za nadzor pa bi zahtevala inverzni kinematični mehanizem za linearno medsebojno gibanje. Poleg tega se kartezični roboti lahko uporabljajo za pobiranje, sestavljanje in celo distribucijo materialov, kot so lepila.
Četrtič. COBOT (kooperativni robot)
kolaborativni robot (na kratko cobot) je robot, zasnovan za tesno interakcijo z ljudmi v co-working prostoru. Do leta 2010 je bila večina industrijskih robotov zasnovana tako, da delujejo samostojno ali z omejenim vodenjem, tako da jim ni treba skrbeti za tesno interakcijo z ljudmi in za njihova dejanja ni treba skrbeti za varnost ljudi okoli njih, kar vse so značilnosti, ki jih morajo sodelujoči roboti upoštevati.
Kot opisuje Mednarodna federacija za robotiko (IFR), so sodelujoči industrijski roboti (COBOTS) zasnovani za sodelovanje z ljudmi pri opravljanju nalog v industriji. Po IFR to sodelovanje poteka na štirih ravneh:
Ločene enote: Ljudje in roboti delajo v bližini, vendar v ločenih fizičnih delovnih prostorih. Brez interakcije med človekom in računalnikom ali sinhronizacije.
Zaporedno sodelovanje: Obstaja nekaj presečišč med delovnimi prostori ljudi in robotov. Vendar se dejanje enega udeleženca začne šele po zaključku dejanja drugega udeleženca.
Sodelovanje: Ljudje in delavci delajo skupaj.
Odzivno sodelovanje: roboti se odzivajo na človeška dejanja v realnem času.
Te ravni so prikazane spodaj. Zeleno območje predstavlja delovni prostor robota, rumeno območje pa predstavlja delovni prostor delavca.
Zaporedno sodelovanje je najnaprednejša raven, ki je običajno sprejeta v današnjih tovarnah in jo je treba izvajati s pomočjo strojnega vida in umetne inteligence. Poleg tega so tangencialne veje sodelujočih robotov roboti, ki se uporabljajo v kirurških aplikacijah, kot je prva robotska očesna operacija, opravljena leta 2016. Morda je najbolj znan med njimi robotski kirurški sistem daVinci podjetja Intuitive Surgical, ki, čeprav se zdi primeren, ni bil opredeljen kot cobotic njegovih razvijalcev. Vsak robotov gib nadzoruje kirurg, vendar z natančnostjo, ki se ji ne more približati nobena človeška roka.
Z robotskim nadzorom lahko kirurgi operirajo skozi manjše zareze, kar zmanjša invazivne postopke in pospeši okrevanje bolnikov.
Jasno je, da je to raven natančnosti in fine kontrole motorja mogoče najti v neštetih aplikacijah v industrijskih okoljih. Vendar pa so visoko natančni sodelujoči roboti trenutno predragi, da bi si jih lahko privoščili običajni proizvodni obrati.